Что такое РоадХаб
Симуляторы транспортных потоков, стеки автономного вождения и расчётные пакеты читают дорожную сеть каждый в своём формате. ТРЭК.РоадХаб экспортирует точную модель УДС (HD Map) из ТРЭК.Основания в эти форматы. Вы указываете модель и целевой формат, модуль собирает файл, который загружается в целевой инструмент его штатными средствами.
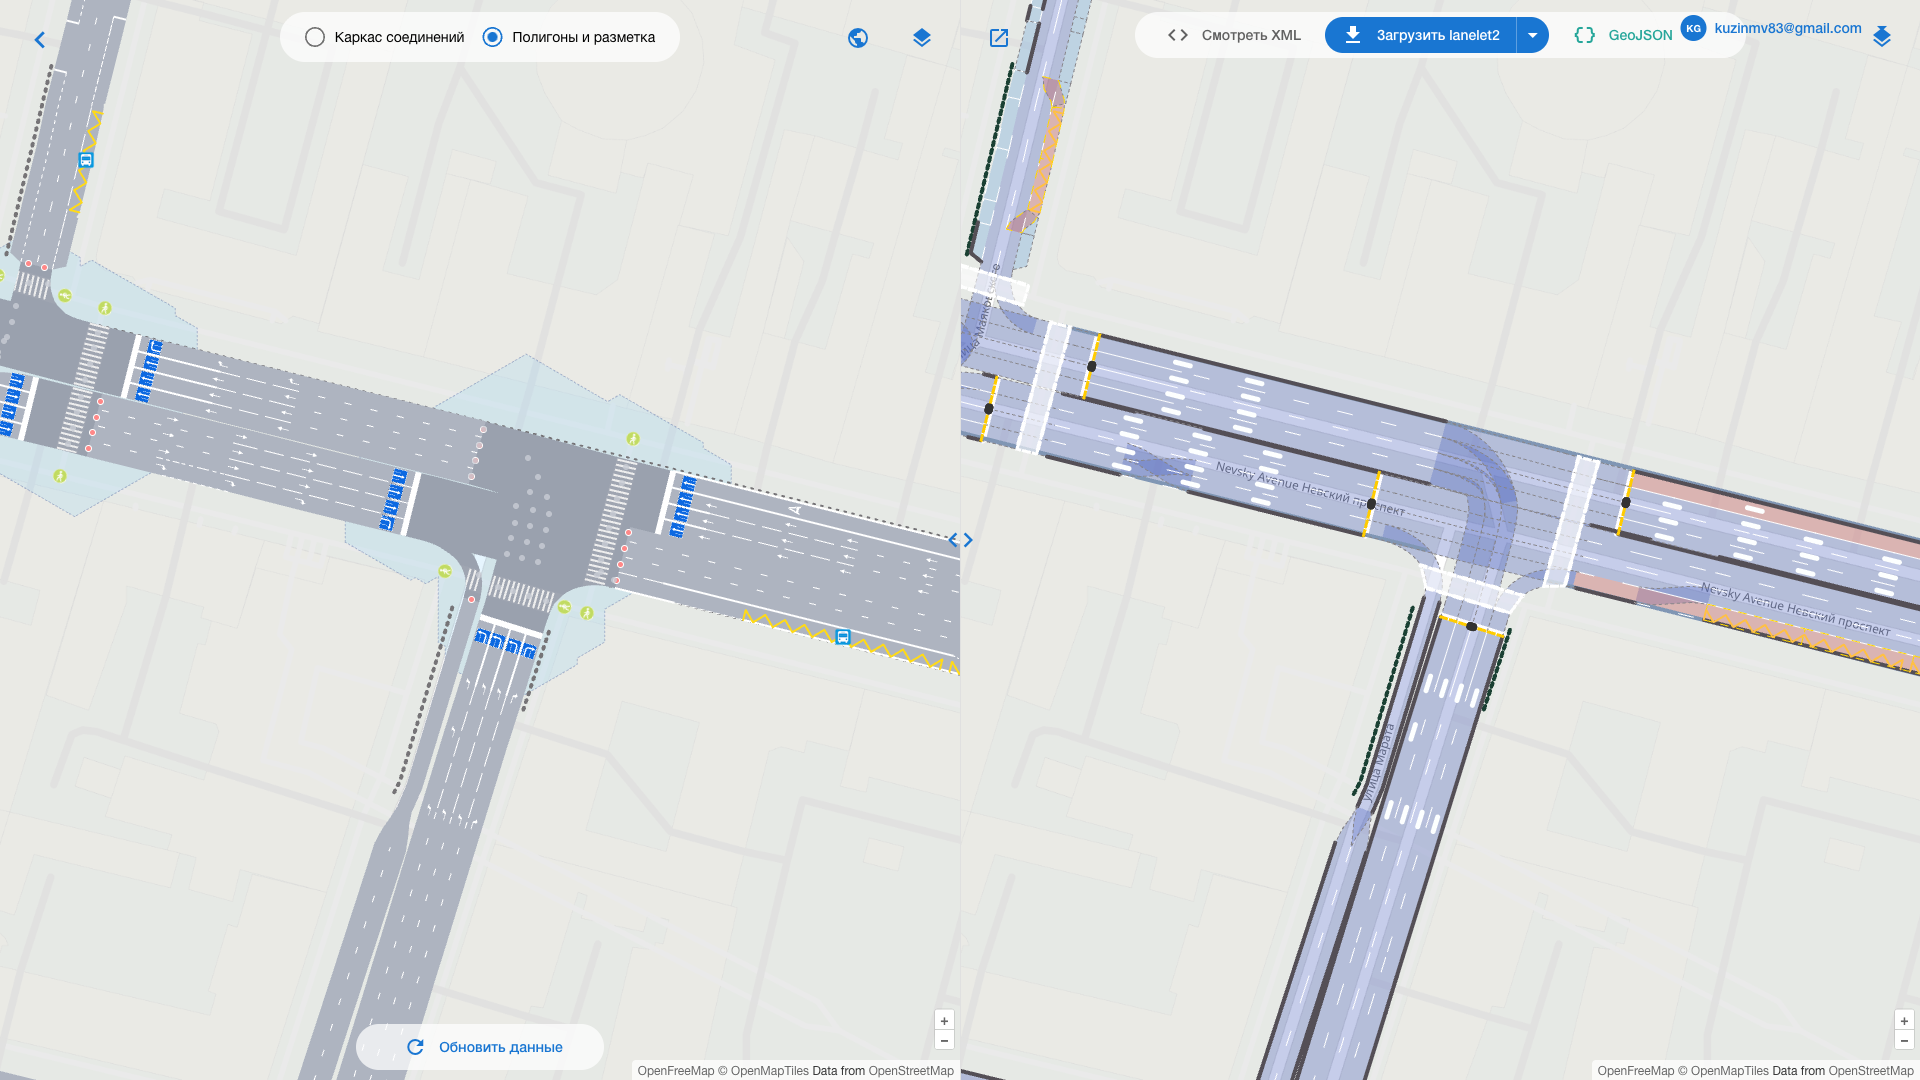
Поддерживаются четыре формата: OpenDRIVE, Lanelet2, SUMO и NET329. Результат отображается на карте рядом с исходной моделью до сохранения, поэтому расхождения между ними видны сразу. Готовые файлы этих форматов модуль также открывает для просмотра.
Зачем это вам
Одна модель для всех форматов. Сеть размечается один раз в Основании и экспортируется в OpenDRIVE, Lanelet2, SUMO и NET329. Геометрия и связность полос, самая трудоёмкая часть подготовки, строятся по одной модели для всех четырёх форматов.
Изменения без ручной переделки файлов. После правки полосы в Основании модель экспортируется заново. Файлы для разных инструментов остаются согласованы с исходной сетью и между собой.
Воспроизводимость. Одна и та же модель даёт один и тот же файл и тот же набор поездок SUMO. Эксперимент повторяем, сравнение вариантов не зависит от прогона экспорта.
Реальная УДС в исследовании. Вы получаете реальную геометрию и связность полос без отдельного этапа подготовки карт. Алгоритм проверяется на геометрии тех улиц, где затем пройдут натурные испытания.
Без установки и программирования. Работа ведётся в браузере. Достаточно знать целевой формат и свой инструмент.
Почему сеть приходится строить заново
Один и тот же перекрёсток в разных инструментах описывается по-разному. CARLA и esmini читают OpenDRIVE. Autoware использует Lanelet2 с регуляторными элементами. Микромоделирование в SUMO опирается на граф рёбер и полос с классами ТС. Это разные модели с разной логикой связности, а не один файл под разными расширениями.
Обычно сеть под каждый инструмент собирают вручную в его редакторе. Наибольших трудозатрат требуют две составляющие:
- геометрия: опорные линии с переходными кривыми, на которых модель динамики ТС ведёт себя так же, как на реальной дороге;
- связность: переходы между полосами, приоритет проезда, положение стоп-линий и светофоров.
Коммерческая HD-карта снимает эту работу, но стоит дорого и доступна не для каждого города. Поэтому исследования часто ведут на синтетических сетях из прямых участков и типовых перекрёстков, и проверка на реальной геометрии откладывается до натурных испытаний.
Как работает модуль
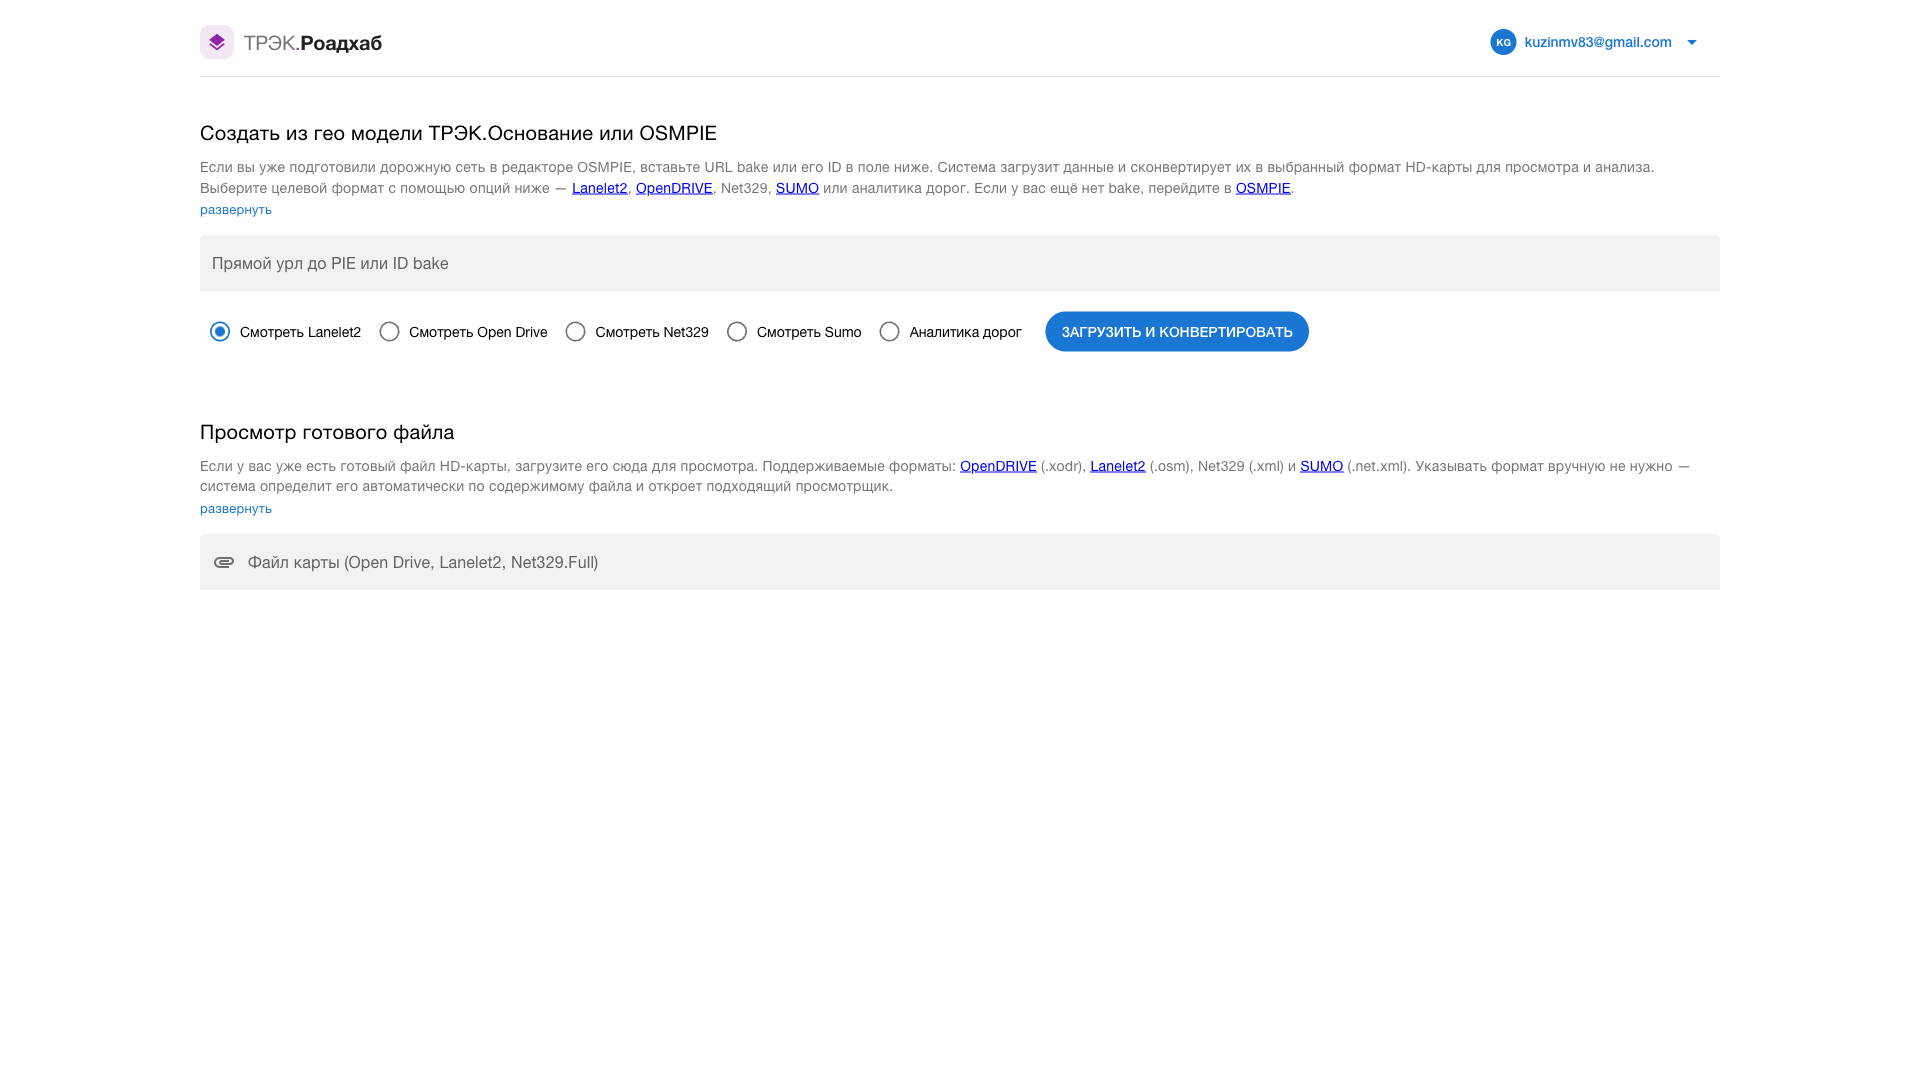
- Указываете модель из ТРЭК.Основания.
- Выбираете формат: OpenDRIVE, Lanelet2, SUMO или NET329.
- Модуль строит результат в браузере и показывает его на карте рядом с исходной моделью.
- Проверяете объекты, при необходимости сверяете их с текстом файла и сохраняете результат.
Конвертация выполняется по всей модели. Результат детерминирован: одна и та же модель в одном формате даёт один и тот же файл. После правки модели в Основании результат пересобирается по актуальной версии.
Состав каждого формата
Все четыре формата строятся из одной модели. Полнота описания определяется выразительностью формата: больше всего сведений несёт Lanelet2, где регуляторные элементы явно привязаны к полосам.
| Формат | Состав | Какие инструменты его читают |
|---|---|---|
| OpenDRIVE 1.6 | тип дороги; опорные линии из прямых, клотоид и параметрических полиномов; полосы с шириной, типом и ограничением скорости; ограничения доступа на выделенных полосах для автобусов; трамвайные пути, велополосы, тротуары, полосы для стоянки; дорожная разметка; перекрёстки с соединительными дорогами; светофоры и стоп-линии, сведённые в группы управления по узлам; геопривязка | CARLA, esmini, Aimsun |
| Lanelet2 | связные полосы (lanelet) с левой и правой границами и типом разметки; бордюры и ограждения; места стоянки; стрелки направлений; искусственные неровности; регуляторные элементы: светофоры, стоп-линии, приоритет проезда, пешеходные переходы, зоны остановочных пунктов | Autoware и другие стеки на Lanelet2 |
| SUMO | рёбра и полосы с геометрией; классы ТС: легковые автомобили, автобусы, трамваи, велосипеды, пешеходы; узлы с типом регулирования; связи с направлением манёвра и приоритетом проезда; светофорные программы по сигнальным группам | симулятор SUMO и редактор сетей netedit |
| NET329 | узлы, рёбра, полосы с допуском видов транспорта, связи, стоп-линии, пешеходные переходы, перекрёстки с сигнальными группами | инструменты, работающие с NET329 |
Геометрия опорных линий OpenDRIVE
Переход от прямого участка к кривой на реальной дороге выполняется переходной кривой. В клотоиде кривизна меняется линейно по длине. Модуль подбирает для опорной линии каждой дороги последовательность прямых, клотоид и параметрических полиномов (paramPoly3) с контролем точности аппроксимации. Модель динамики ТС в CARLA или esmini получает опорную линию без изломов, и проверка следования по траектории опирается на фактическую геометрию улицы.
Перекрёсток описывается как junction из соединительных дорог, по одной на разрешённый манёвр. Светофоры и стоп-линии размещаются на подходах и объединяются в группу управления своего узла.
Связность полос и регуляторные элементы Lanelet2
В Lanelet2 связность заложена в саму модель: для каждого lanelet заданы соседние полосы, последующие участки и действующие на нём регуляторные элементы. Модуль строит эти связи по модели и оформляет регуляторные элементы по соглашениям Autoware. Пешеходный переход, например, оформляется отдельным lanelet с собственными границами и регуляторным элементом, связанным со стоп-линиями подходов.
К файлу карты прилагается файл параметров проекции: поперечная проекция Меркатора с началом отсчёта в выбранной вами точке привязки.
Сценарий моделирования SUMO
Для SUMO модуль формирует файл сети или архив из трёх файлов: сеть, набор поездок и конфигурация запуска. После распаковки сценарий запускается штатными средствами SUMO по файлу конфигурации. Модель сети реального города сразу готова к прогону с транспортным потоком.
Состав сценария:
- Светофорные программы по фактическим сигнальным группам узла: каждой группе соответствует своя фаза, завершающаяся жёлтым сигналом, длительности фаз задаются единым шаблоном.
- Приоритет на нерегулируемых узлах берётся из разбора конфликтных точек в Основании: направление главной дороги и уступающее ему второстепенное.
- Транспортный спрос задаётся набором поездок по сети, который воспроизводится при повторном экспорте той же модели.
Сеть, поездки и конфигурацию не нужно собирать вручную: их даёт один экспорт. Файлы остаются стандартными файлами SUMO, и дальнейшая настройка под задачу, от матрицы корреспонденций до калибровки, ведётся штатными средствами. Цикл регулирования, длительности фаз и промежуточные такты для узла рассчитывает ТРЭК.Вебстер на той же модели.
Экспорт SUMO проверяется средствами самого SUMO на реальных городских моделях: сеть открывается в симуляторе и в редакторе netedit.
Проверка результата до экспорта
Перед передачей во внешний инструмент результат проверяется в самом модуле.
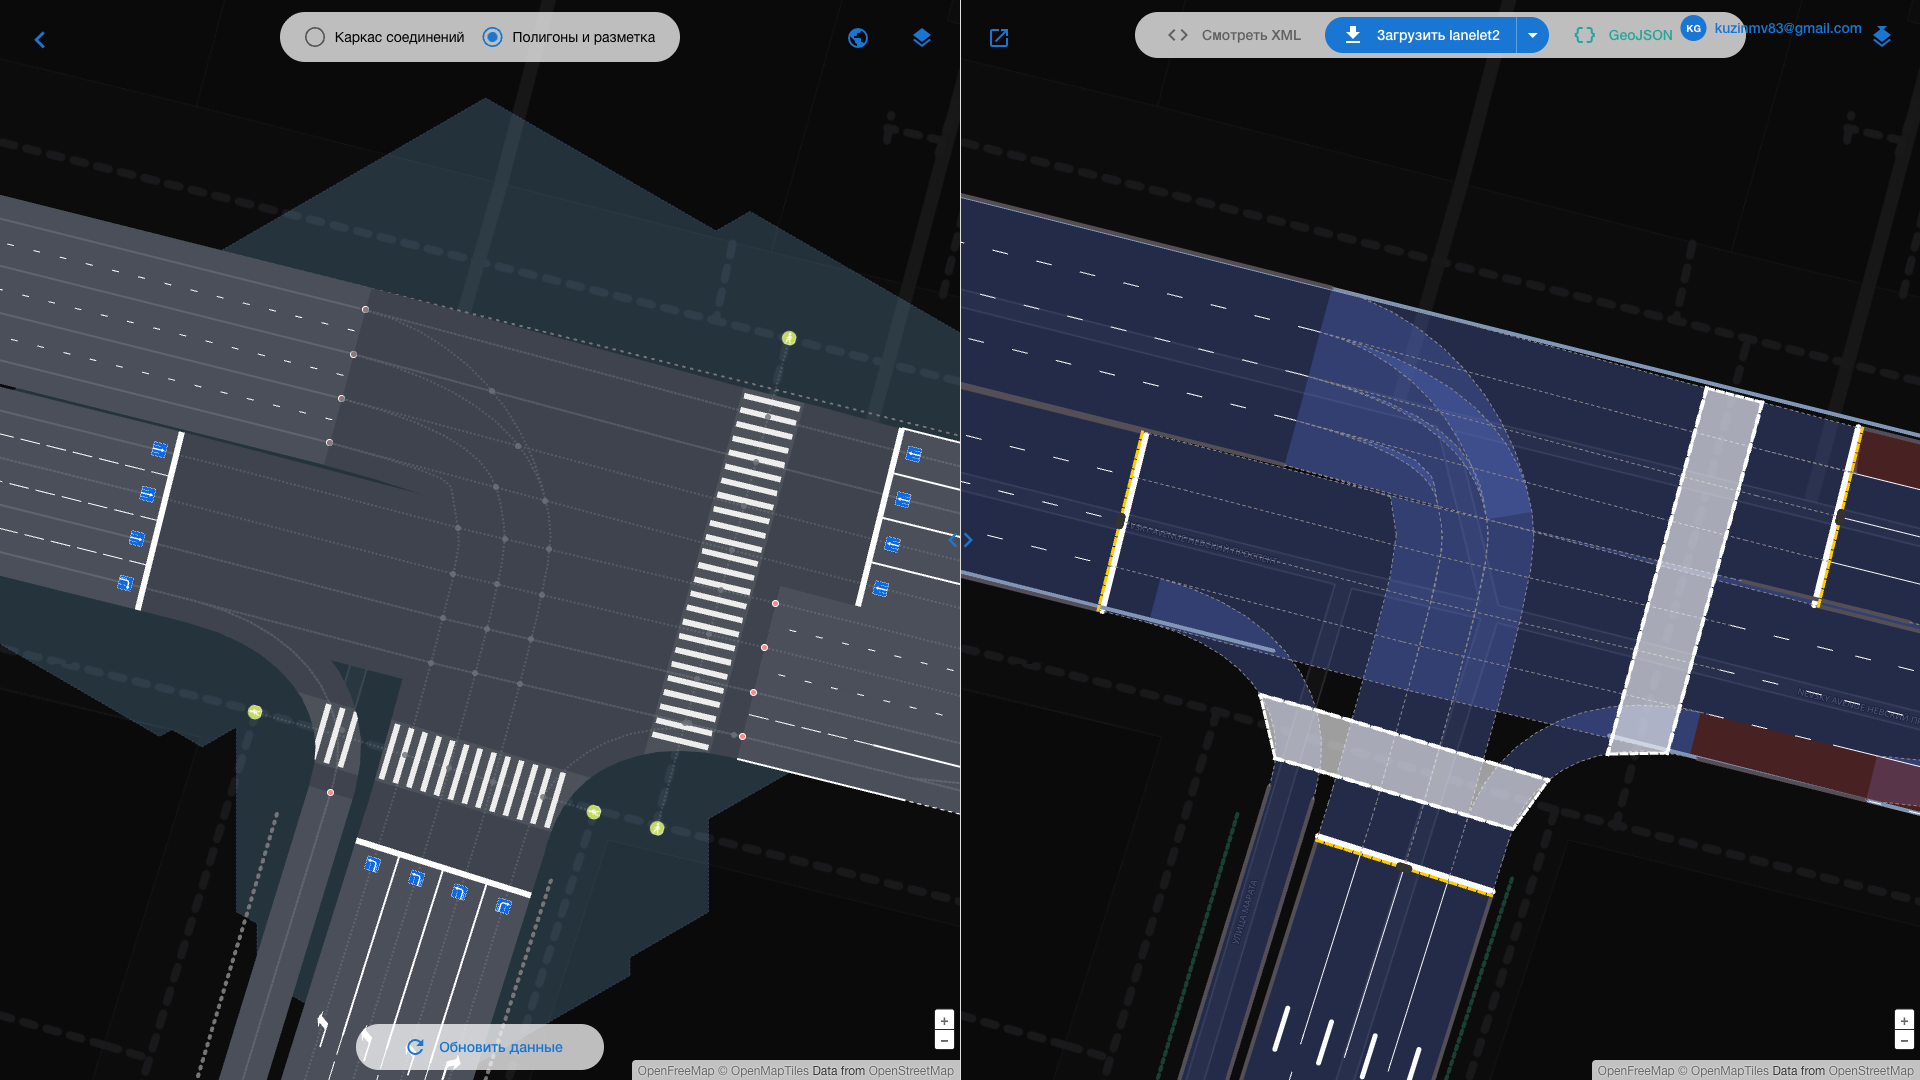
- Сопоставление с исходной моделью. Исходная модель и результат в нотации выбранного формата отображаются на двух картах рядом. Исходная модель показывается полигонами проезжей части с разметкой или графом связности полос.
- Атрибуты объектов. Для полосы, перекрёстка или светофора доступна таблица его полей.
- Траектории манёвров. Для узла отображаются все разрешённые траектории, сгруппированные по подходам; любую из них можно выделить на карте.
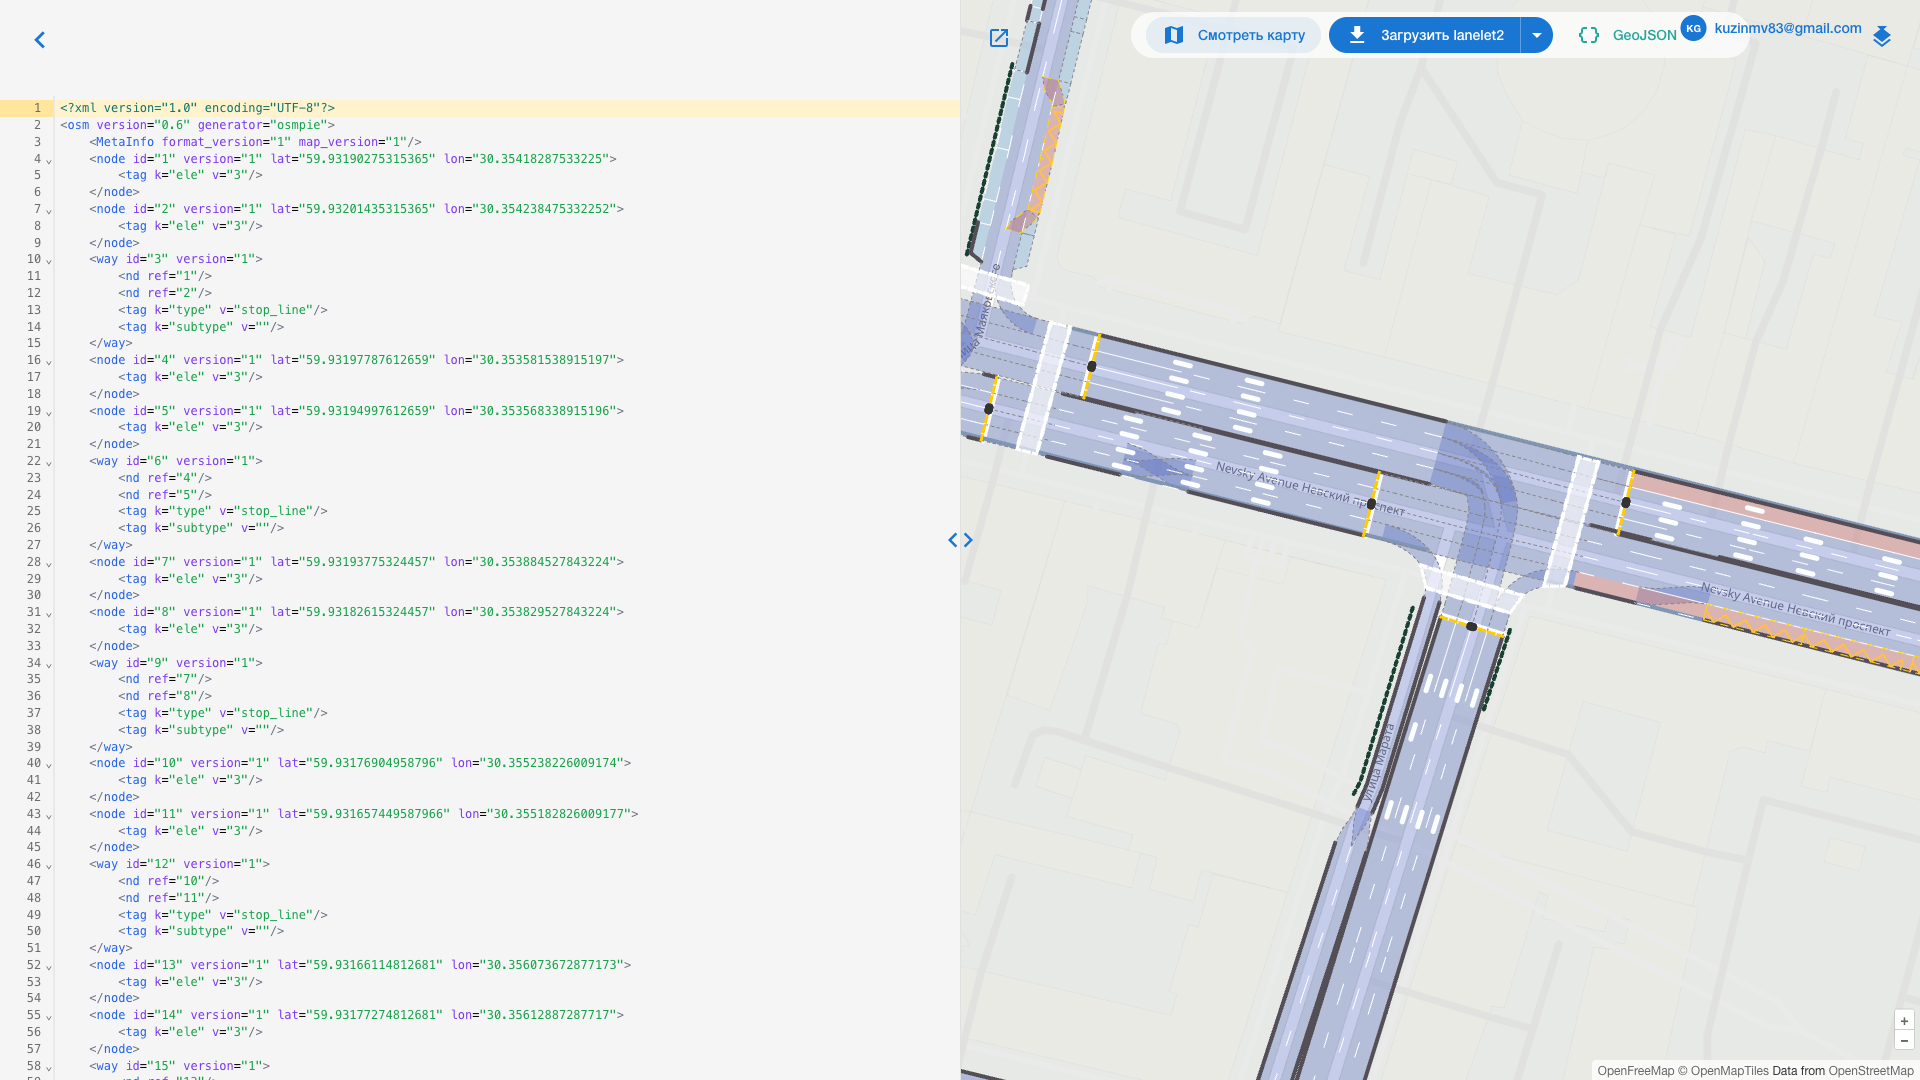
- Текст файла. Результат доступен в виде XML с подсветкой синтаксиса; текст синхронизирован с объектом, выбранным на карте.
- Подложки. Картографические схемы и спутниковый ортофотоплан.
- Готовые файлы. Файлы OpenDRIVE, Lanelet2, SUMO и NET329 открываются для просмотра, формат определяется по содержимому.
Что вы получаете на выходе
| Формат | Что сохраняется |
|---|---|
| OpenDRIVE | файл .xodr |
| Lanelet2 | файл карты .osm и файл параметров проекции .yaml |
| SUMO | файл сети .net.xml или архив .zip: сеть, поездки, конфигурация запуска |
| NET329 | файл .n329fa |
| Любой из четырёх | геометрия результата в GeoJSON |
Для кого
- Лаборатория транспортного микромоделирования: сценарий SUMO по сети реального города, готовый к прогону.
- Команда разработки и испытаний автономного вождения: карта OpenDRIVE или Lanelet2 тех улиц, где пройдут натурные испытания.
- Вуз или исследовательская группа: реальная геометрия и связность полос вместо синтетической сети.
- Проектная организация: модель УДС во внешних расчётных инструментах без ручной подготовки под каждый из них.
Открытые форматы и интеграции
Интеграция модуля строится на открытых форматах: обмен идёт файлами, которые целевые инструменты читают сами.
- Симуляторы и стеки автономного вождения загружают файлы OpenDRIVE, Lanelet2, SUMO и NET329 своими средствами.
- ГИС получают геометрию результата в GeoJSON.
- Онлайн-просмотрщики форматов открываются из модуля на текущем участке карты.
- ТРЭК.Основание передаёт модель по своему программному интерфейсу. Исходная модель при экспорте не изменяется.
- Коллеги получают ссылку, в которой сохранены модель, формат, подложка и вид карты. Доступ определяется правами на модель.
- Единый вход даёт одну учётную запись на все модули ТРЭК, к которым у вас есть доступ.
Попробовать
Возьмите модель из ТРЭК.Основания, выберите формат и откройте результат в своём инструменте. Архив SUMO запускается сразу после распаковки. Модель под ваш объект мы подготовим.